この節の目次
仮想の足が木の台の端へ届いた。利用者の足裏も、その瞬間に実物の台の端へ触れた。この台を用意する役割を説明し、刺激があるだけの状態と、感覚が対応している状態を区別しよう。身体性の三要素と、第1章の触覚の提示が前提になる。
仮想の台を見て、実物の台に触れる
表示する木の台と同じ位置に、本物の木の台を置く。利用者が足を前へ出して縁へ近づくと、仮想の足も対応して動き、見える縁と足裏で感じる縁が対応する。目の情報と足裏の情報が、同じ接触について知らせる状態だ。Debarbaの研究で台を使う理由を、講義p30–32はこの対応から説明している。
見える縁と、足裏が触れる縁を対応させる
映像で見る接触
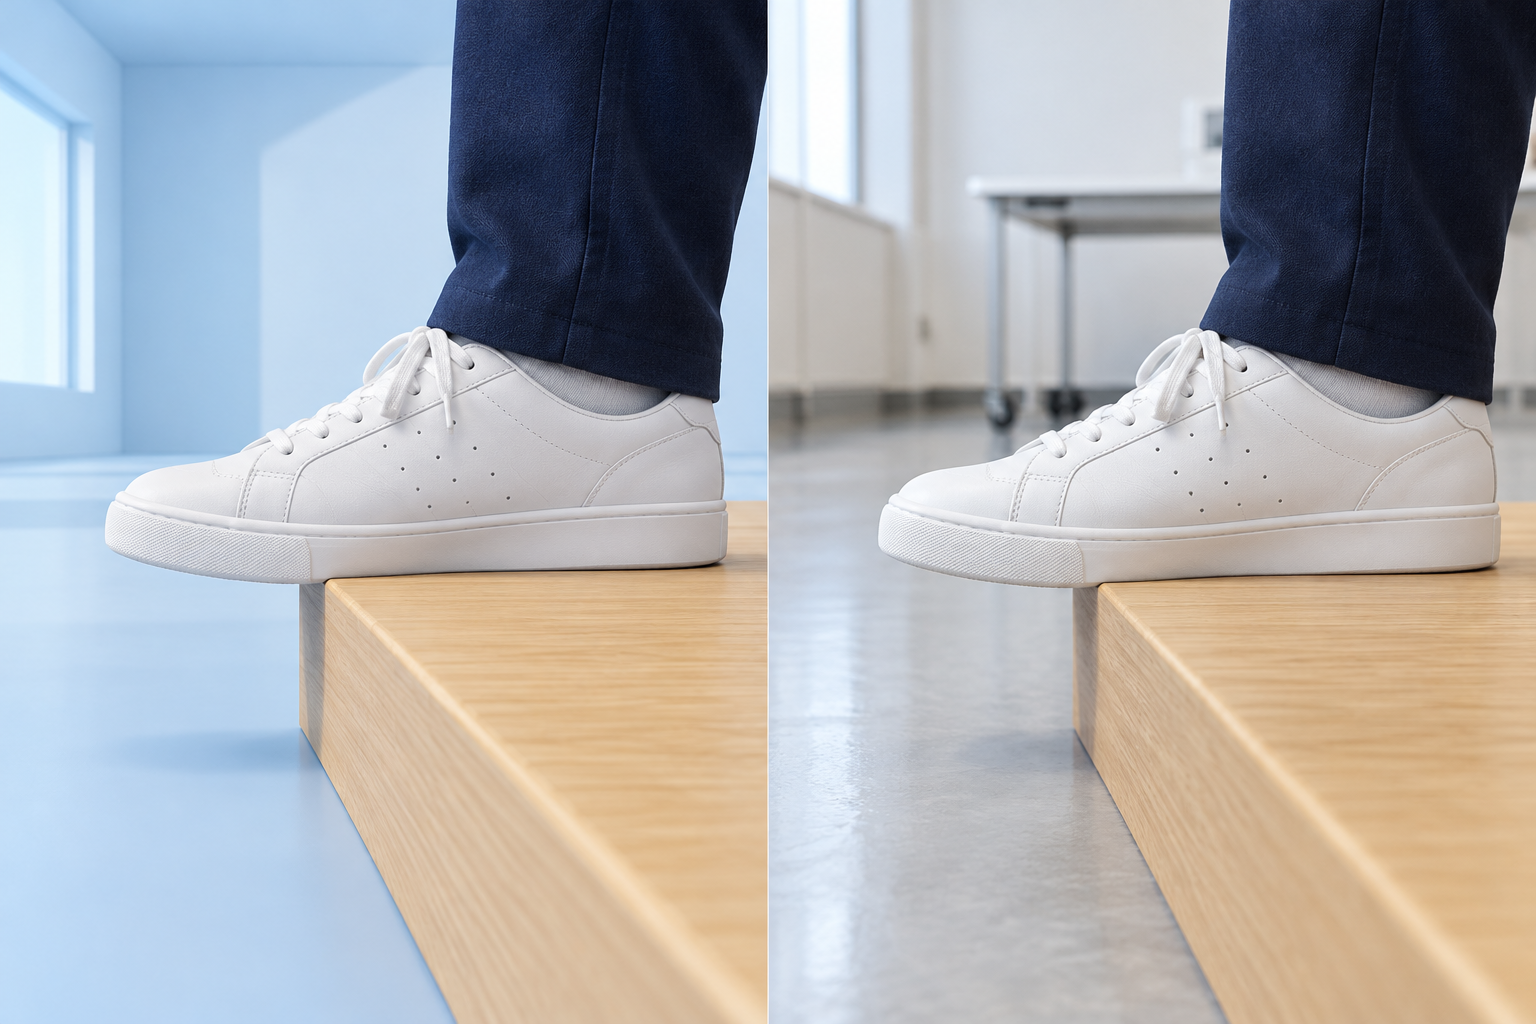
見える台の縁に、仮想の足が届く。
足裏で感じる接触
同じ位置で台の縁を感じる
位置だけでなく、接触するタイミングもそろえる。二つの刺激があるだけでは、一致とは言えない。
この図で比較するのは、仮想の足が触れる場所と、実物の足が触れる場所だ。青い背景は仮想側、室内の背景は現実側を区別する説明用の表現である。静止画から時間の一致は測れないため、ここでは見える接触と感じる接触が同時に起きるという条件を与えている。
実物の台は、接触に応じてモーターで力を作る装置ではない。台そのものに触れることで感触を返す、受動的な触覚提示の例になる。
感覚の種類を増やすことと、一致させること
視覚は目で得る情報、触覚は触れることで得る情報だ。視覚・聴覚・触覚など、感覚情報の種類をモダリティという。ハプティック(haptic)は、触れることや触力覚に関する形容詞である。
多感覚一致とは、複数の感覚から得る情報が、対応する出来事・位置・時間についてそろうことだ。視覚と触覚の一致を、visuo-haptic congruencyと呼ぶ。感覚が二種類あるだけでは、一致とは言えない。
たとえば、画面の足を台の縁に置いたまま、実物の縁だけを後ろへずらすと、足裏の違う位置が縁に触れる。視覚と触覚は両方あるが、接触位置が対応しない。位置をそろえても、足が触れる前に振動したり、離れた後に接触の感触が返ったりすれば、接触の時間が対応しない。
これらは不一致を考える自作の例で、ずれの量と身体性の低下量を実測したものではない。接触の操作ツールでは、見える接触を固定して実物側の縁の位置を切り替えられる。視点と時間は同じという条件で、どこが変わるかを読み取ろう。
自分の動きも、同じ出来事に結び付ける
足を出すと仮想の足も対応して進むことは、視覚と身体の運動の対応だ。利用者は、動かした感覚、見えた動き、縁に触れた感触を一つの行動に結び付けられる。講義は、この多感覚一致が身体性を高める手掛かりになると説明する。次の研究では、視点だけでなく、この対応の有無も条件として扱う。
台が役立つ理由から、「本物の台がないと、あらゆるVRで身体性が成立しない」という結論は出ない。台の必要性や効果の大きさを確かめるには、触覚提示を変えた比較と、身体性への回答が必要になる。
接触のずれを診断する
自作の理解確認: 仮想の右手が机に触れた瞬間、現実の左手の装置が振動した。両方の刺激は同時に起きている。この対応でそろった条件と、そろっていない条件を挙げ、何を直すか説明しよう。
解答と根拠
接触の時間はそろっているが、映像では右手、刺激では左手なので、接触した身体部位・位置が対応していない。右手の接触に対応する場所へ刺激を返すように直す。刺激の数や同時性だけで多感覚一致を判定せず、何がどこへ触れたかも確認する。
根拠:第2回 PDF p28・29・30・31・32 出典の詳細
この節を読んだあと、自分の言葉で説明できた?
記録はこのブラウザだけに保存。理解の自動判定ではない。